Programm zur Steuerung der Achsgruppe erstellen
Die nachfolgende Anweisung beschreibt exemplarisch die Erstellung eines Programms zur Ansteuerung einer Achsgruppe.
Voraussetzung: Sie haben ein Projekt mit einer Achsgruppe angelegt wie im Kapitel Achsgruppe anlegen beschrieben.
Das Programm für die Ansteuerung der Achsgruppe erstellen Sie in der POU PLC_PRG in der Implementierungssprache CFC.
Öffnen Sie das Programm
PLC_PRGim Editor.Ziehen Sie das Element Baustein in den Editor.
Weisen Sie dem Baustein den Funktionsbaustein
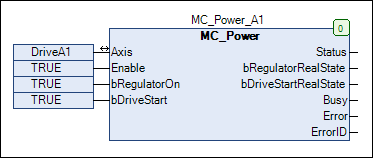
MC_POWERzu.Beschalten Sie den Funktionsbaustein entsprechend nachfolgendem Bild.
Erläuterung:
Der Funktionsbaustein aktiviert den Antrieb.
Der Ausgang
Statuszeigt die erfolgreiche Reglerfreigabe an.
Erstellen Sie zwei weitere Funktionsbausteine
MC_Power_A2undMC_Power_A3für die Antriebe DriveA2 und DriveA3.Erstellen Sie einen Funktionsbaustein des Typs
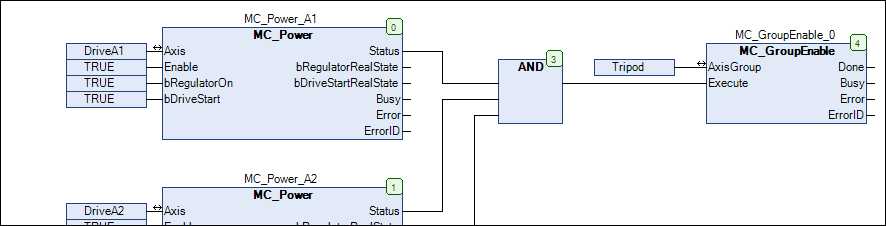
MC_GroupEnable.Dieser Funktionsbaustein dient der Freigabe der Achsgruppe Tripod.
Verbinden Sie die Ausgänge
Statusder BausteineMC_POWERmit einem UND-Baustein und den Ausgang des UND-Bausteins mit dem EingangExecutedes FunktionsbausteinsMC_GroupEnable.Erläuterung:
Wenn alle Achsregler mit Spannung versorgt sind (Status = TRUE), wird die Achsgruppe freigegeben.
Der Ausgang
Statusmeldet den Erfolg des Kommandos.
Fügen Sie einen Funktionsbaustein
MC_MoveDirectAbsolutezum Verfahren des Antriebs ein.Verbinden Sie den Ausgang
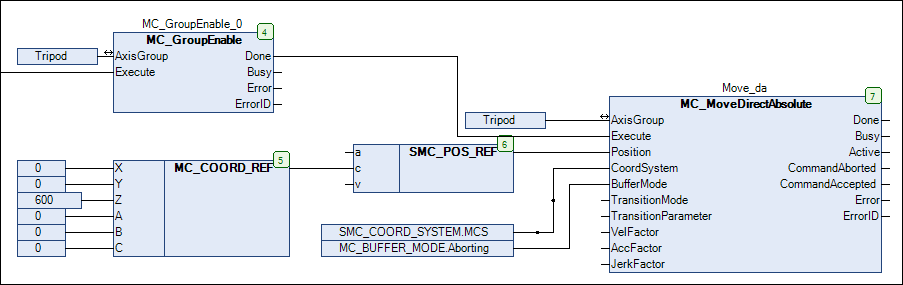
Donedes BausteinsMC_GroupEnable_0mit dem EingangExecutedes FunktionsbausteinsMC_MoveDirectAbsolute.Erweitern Sie das Programm folgendermaßen:
Erläuterung:
Der Funktionsbaustein
MC_MoveDirectAbsolutekommandiert eine Punkt-zu-Punkt Bewegung der Achsgruppe Tripod.Im Beispiel wird die Kinematik um 600 in der Z-Achse verfahren. Dieser Wert wird über die Struktur
SMC_POS_REFdem EingangPositionzugewiesen.
Programm starten
Wenn Sie das Programm fertig erstellt haben und die Übersetzung keine Fehler erzeugt, dann können Sie das Programm auf die Steuerung übertragen.
Starten Sie das Laufzeitsystem CODESYS SoftMotion Win V3 (Programm CODESYSControlService.exe im Verzeichnis
"...\GatewayPLC").Stellen Sie in den Kommunikationseinstellungen den Verbindungspfad zu Ihrer Steuerung ein.
Wählen Sie den Befehl .
Übertragen Sie das Projekt auf die Steuerung.
Wählen Sie den Befehl .
Öffnen Sie das Objekt Tripod im Editor.
Die Position der Achsen verändert sich.