CNC-Beispiel 1: OutQueue direkt erzeugen
Sehen Sie hierzu das Beispielprojekt CNCdirect.project im Installationsverzeichnis von CODESYS unter ..\CODESYS SoftMotion\Examples.
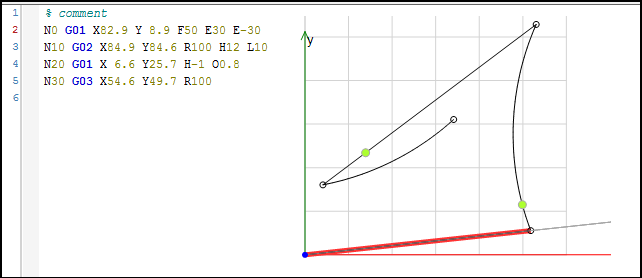
Dieses Beispiel zeigt ein CNC-Programm mit zwei Achsen. Dabei werden 4 Positionen in der XY-Ebene mit einer definierten Geschwindigkeit und Beschleunigung angefahren. Durch das Programm werden auf der Bahn zwei Wegschaltpunkte gesetzt.
NC-Programms im CNC-Editor erstellen
Erstellen Sie ein Projekt
CNCdirectmit einer SoftMotion-Steuerung.Fügen Sie ein Object CNC-Programm mit dem Namen
Exampleein.Wählen Sie dabei die Implementierung
Din66025und den ÜbersetzungsmodusSMC_OutQueue.Geben Sie folgende Bewegungssätze ein:
CNC-Editor:
Drive Interface, Steuerungskonfiguration erstellen
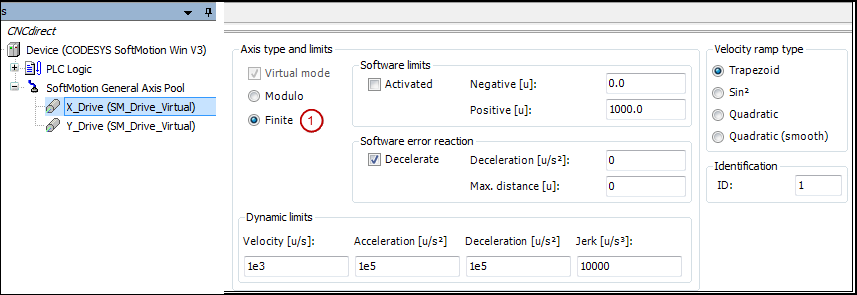
Definieren Sie wie folgt eine Antriebsstruktur mit 2 linearen Antrieben:
Fügen Sie unterhalb des SoftMotion General Axis Pool zwei virtuelle Antriebe
X_DriveundY_Driveein.Stellen Sie den Parameter Achsentyp auf
Begrenzt(1).Konfigurationseditor:
IEC-Programm erstellen
Fügen Sie der Applikation ein neues CFC-Programm Ipo hinzu und konfigurieren Sie dafür eine zyklische Task mit einem Intervall von 3 ms.
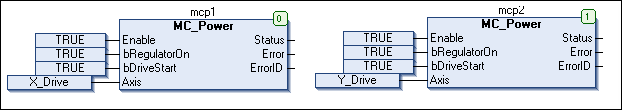
Aktivieren Sie die Antriebe mit dem Funktionsbaustein
MC_Power.Bausteine:
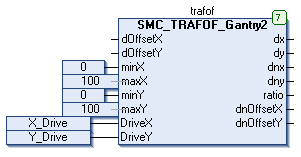
In unserem Beispiel soll ein Portalsystem gesteuert werden. Fügen Sie deshalb eine Instanz der Rückwärts- und Vorwärtstransformationsbausteine aus der Bibliothek
SM_Trafoein. Der Vorwärtstransformationsbaustein erhält als Eingänge die Antriebe, der Rückwärtstrafobaustein muss die Soll-Position des Interpolators erhalten. Die Vorwärtstransformation wird im Beispiel nur für die Visualisierung benötigt.Funktionsbausteininstanz:
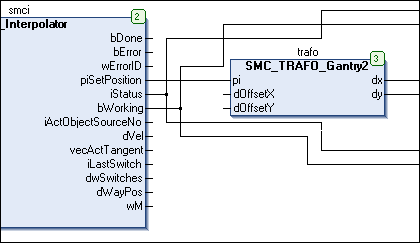
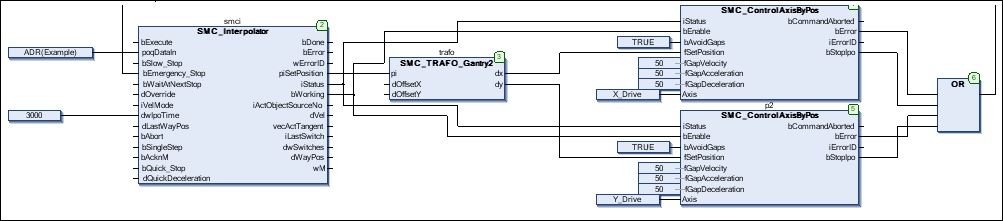
Die Ausgänge des Bausteins, also die Achskoordinaten, müssen nun auf die Antriebe geschrieben werden. Dies erfolgt mit dem Funktionsbaustein
SMC_ControlAxisByPos. Da die Applikation nicht gewährleistet, dass die Ausgaben des Interpolators stetig sind, (zum Beispiel endet die Bahn an einem anderen Punkt als sie anfängt), aktivieren Sie die Sprungvermeidung (bAvoidGaps,fGapVelocity,fGapAcceleration,fGapDeceleration). Danach verbinden Sie den AusgangStopIpomit dem EingangbEmergency_Stopdes Interpolators und den Interpolator-AusgangiStatusmit den entsprechenden Eingängen der Achskontroll-Bausteine.Achten Sie bei der Programmierung mit CFC vor allem auch auf die richtige Reihenfolge der Bausteine!
CFC:
Bedien- und Testoberfläche erstellen
Binden Sie in eine neue Visualisierung zwei Visualisierungsobjekte ein: das Template des Interpolators und das Template der Transformation. Diese müssen Sie über das Platzhalterkonzept mit den entsprechenden Bausteininstanzen (hier: Ipo.smci und Ipo.trafof) verknüpfen.
Inbetriebnahme
Übersetzen Sie das erstellte Programm und starten sie es. Das Programm führt die CNC-Bewegung aus, sobald der Eingang Execute des Interpolators gesetzt wurde. Wenn das Programm vollständig abgefahren ist, können Sie es durch eine neue steigende Flanke erneut starten.
Bitte beachten Sie auch die Funktion der Wegschalter, die in der Visualisierung des Interpolations-Bausteins ebenfalls dargestellt sind.