Diagnose bei Problemen mit Bewegungen
Die hier beschriebenen möglichen Probleme gelten sowohl für CP-Bewegungen als auch für PTP-Bewegungen (MC_MoveLinear*, MC_MoveCircular* und MC_MoveDirect*). Für diese Bewegungen findet die Planung in einer separaten Task statt, da die Berechnung CPU-intensiv ist. Diese separate Task wird als Planungstask bezeichnet und läuft parallel zur Bustask.
Faktoren, die die Bewegung beeinflussen
Wenn eine Bewegung beispielsweise mit MC_MoveLinearAbsolute kommandiert wird, dann hängt die resultierende Geschwindigkeit des Roboters von den folgenden Faktoren ab:
Die maximale Geschwindigkeit, Beschleunigung und Ruck für jede Achse der Achsgruppe (konfiguriert in der Achsenkonfiguration).
Die Obergrenzen definieren für jede Achse, wie schnell sie sich bewegen darf. Die anderen unten erläuterten Grenzwerte können die effektiven Grenzwerte nur reduzieren, sie können sie nicht über diese Grenzwerte hinaus erhöhen.
Die maximale Geschwindigkeit, Beschleunigung und Ruck, die als Eingänge für den Bewegungs-Funktionsbaustein übergeben werden. Diese Obergrenzen definieren, wie schnell sich der TCP auf der Bahn bewegen kann. Sie gelten zusätzlich zu den Grenzen der einzelnen Achsen.
Der aktuelle Override (siehe
MC_GroupSetOverride) und die zusätzlichen Grenzen für eine AchsgruppeEine Beschreibung, wie alle diese Grenzen kombiniert werden, um die effektiven Pfad- und Achsgrenzen zu berechnen, finden Sie in der Hilfe zu
SMC_GroupSetAncillaryAxisLimits,SMC_GroupSetAncillaryPathLimitsundSMC_GroupSetAxisLimitFactors.Die programmierte Bahn des Roboters
Wenn beispielsweise das Überschleifen zwischen Bewegungen zu einem sehr kleinen Krümmungsradius führt, muss sich der Roboter langsam bewegen, um die Achsgrenzen nicht zu überschreiten.
Zusammen bestimmen diese Faktoren die effektive maximale Geschwindigkeit auf der Bahn. Es gibt jedoch noch einen weiteren Faktor, der die erreichbare Geschwindigkeit begrenzen kann: Die Leistung der SPS. Wenn die Leistung für die Planung der Bewegung nicht ausreicht, bewegt sich der Roboter mit einer langsameren Geschwindigkeit. Wenn der Planungsalgorithmus aus Performance-Gründen nicht überprüfen kann, ob der Roboter sicher beschleunigt werden kann, bewegt er sich mit einer langsameren Geschwindigkeit.
Zusätzlich gibt es den Parameter fMaxBrakeDuration des Funktionsbausteins SMC_TuneCPKernel, der auch die effektive Maximalgeschwindigkeit begrenzt: Die Geschwindigkeit wird so begrenzt, dass das Bremsen nicht länger dauert als die mit diesem Parameter konfigurierte Zeit (Standardwert: 1 Sekunde).
Ursachen für langsame oder „ruckartige“ Bewegungen
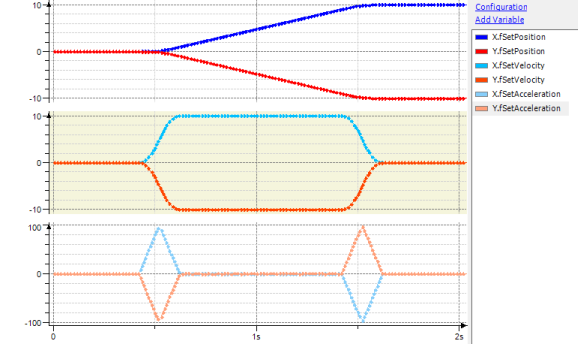
Betrachten Sie zum Beispiel ein einfaches zweidimensionales Portal mit zwei Achsen und einer linearen Bewegung von Position (0,0) nach (10,-10). Die maximale Bahngeschwindigkeit beträgt 10, die maximale Bahnbeschleunigung 100 und der maximale Bahnruck 1000.
Die erwartete Bewegung (vorausgesetzt, die maximale Geschwindigkeit, Beschleunigung und der Ruck der Achsen sind hoch genug) sieht so aus:
Wenn es Probleme mit der Leistung gibt, könnte die Bewegung statt dessen so aussehen:
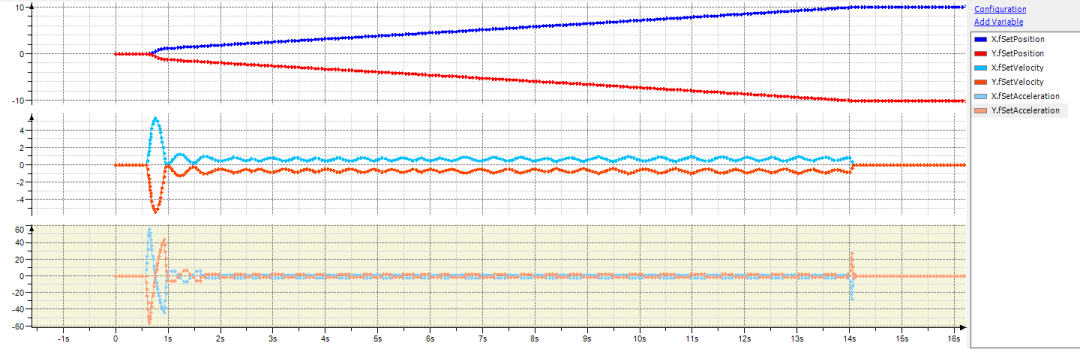
Das erste und wichtigste Werkzeug zur Diagnose dieser Probleme ist der Trace, wie in den obigen Trace-Diagrammen zu sehen ist. Wir empfehlen, die Variablen fSetPosition, fSetVelocity und fSetAcceleration jeder Achse zu verfolgen.
Tipp
Wir raten ab, fSetJerk zu verwenden, da es normalerweise nicht notwendig ist. fSetJerk zeigt nicht den durchschnittlichen Ruck, der während des Bustaskzyklus angewendet wird (wie oft erwartet), sondern den momentanen Ruck am Ende des Zyklus.
Als weiteres Werkzeug zur Diagnose können Sie den Funktionsbaustein SMC_GroupReadPlanningStatistics verwenden. Wenn Sie die Ausgaben numTimeBudgetExceeded und numSlowDownLowIpoQueue verfolgen, können Sie sehen, ob die langsame Bewegung aus Performancegründen erfolgt. Wenn die Zähler kontinuierlich ansteigen, liegt ein Leistungsproblem vor. Sie können auch mit Cursorn in der Messkurve messen, ob die Verzögerungsrampe am Ende der Bewegung nahe der maximalen Bremsdauer liegt. Ist dies der Fall, wird die Geschwindigkeit wahrscheinlich durch den Parameter fMaxBrakeDuration begrenzt.
Möglichkeiten zur Verbesserung der Bewegung
Sobald der Grund für die langsame Bewegung bekannt ist, kann sie verbessert werden.
Wenn die Einschränkung auf die Leistung der SPS zurückzuführen ist, können Sie Folgendes tun:
Erhöhen der Priorität der Planungstask oder Verringern der Priorität der anderen Tasks, falls diese die Planungstask blockieren
Zuweisen der Planungstask auf einen dedizierten Kern, falls mehrere CPU-Kerne vorhanden sind (Siehe Absatz „Konfigurieren der Planungsaufgabe“)
Verwenden von
SMC_TuneCPKernel, um den Wert des PlanungsparametersfPlanningIntervalzu erhöhen. Bei CODESYS SoftMotion-Versionen vor 4.6.0.0 beginnen Sie mit einem Wert von 16e-3 (16 ms). Für CODESYS SoftMotion-Versionen 4.6.0.0 und höher ist 16e-3 der Standardwert. Erhöhen Sie den Wert, bis die Leistung akzeptabel ist. Werte größer als 32e-3 werden nicht empfohlen
Wenn die Einschränkung auf fMaxBrakeDuration zurückzuführen ist, können Sie Folgendes tun:
Erhöhen der Dauer
fMaxBrakeDurationdurch Verwendung des FunktionsbausteinsSMC_TuneCPKernelErhöhen der effektiven maximalen Verzögerung für die Bewegung
Erhöhung des effektiven maximalen Rucks für die Bewegung
Tracking
Bei der Verwendung von Tracking, beispielsweise mit MC_TrackConveyorBelt, gelten einige zusätzliche Überlegungen.
Wenn die Bewegung nicht so ruhig wie erwartet abläuft oder Sie den Fehler SMC_AXIS_GROUP_PATH_DEVIATION_TOO_HIGH erhalten, insbesondere beim Start des Tracking oder beim Blending zwischen verschiedenen Bewegungsobjekten, lesen Sie bitte den Abschnitt zur Fehlerbehebung.
Konfigurieren der Planungstask
Die Bewegungsplanung wird in der Hintergrundtask durchgeführt. Standardmäßig ist diese Task als freilaufende Task mit der Priorität 15 angelegt. Dies ist ein guter Standard für viele Anwendungen, da die freilaufende Task sicherstellt, dass die Bewegungsplanung für andere Tasks CPU-Zeit übrig lässt.
Wenn Sie einen dedizierten CPU-Kern für die Bewegungsplanung verwenden möchten, empfehlen wir Ihnen, den Tasktyp auf zyklisch zu ändern und ein Taskintervall von 2 ms oder 4 ms mit Taskpriorität 0 zu verwenden. Dadurch kann der dedizierte Kern für die Bewegungsplanung vollständig genutzt werden.