Überschleifen
Sie programmieren das Überschleifen über die Eingänge TransitionMode und BufferMode der Bausteine MC_MoveDirectAbsolute, MC_MoveDirectRelative, MC_MoveLinearAbsolute, MC_MoveLinearRelative, MC_MoveCircularAbsolute und MC_MoveCircularRelative.
Tipp
Der Startpunkt des Überschleifens ist auf maximal die Hälfte der Länge der ersten Bewegung begrenzt. Der Zielpunkt des Überschleifens ist entsprechend auf maximal die Hälfte der Länge der zweiten Bewegung begrenzt.
CODESYS SoftMotion unterstützt folgende Werte für den BufferMode:
| |
| Der Funktionsbaustein startet, sobald die letzte zuvor kommandierte Bewegung beendet wurde. Der |
| Die Geschwindigkeit wird mit den niedrigeren Dynamikgrenzen der beiden FBs überschliffen. |
| Die Geschwindigkeit wird mit den Dynamikgrenzen des ersten FBs überschliffen. |
| Die Geschwindigkeit wird mit den Dynamikgrenzen des zweiten FBs überschliffen. |
| Die Geschwindigkeit wird mit den höheren Dynamikgrenzen der beiden FBs überschliffen. |
Bei den Blending-Modi darf der TransitionMode nicht gleich TMNone sein.
CODESYS SoftMotion unterstützt folgende Werte für den TransitionMode:
| Kein Überschleifen |
| Geschwindigkeitsbasiertes Überschleifen. Die Überschleifbahn wird durch die beiden Punkte A‘ und B‘ definiert. 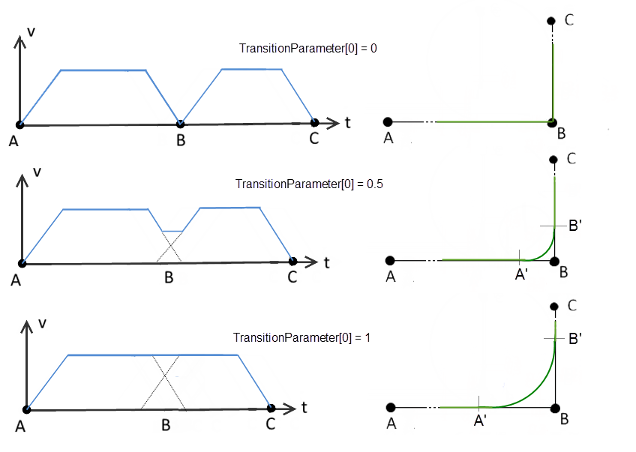 Die Berechnung der Überschleifpunkte basiert auf einer idealisierten Geschwindigkeitskurve, die von der tatsächlichen Geschwindigkeitskurve abweichen kann. Dabei wird auf der Originalbahn eine Bremsrampe auf den Überschleifpunkt zu und eine Beschleunigungsrampe vom Überschleifpunkt weg simuliert. Als Zielgeschwindigkeit wird das Minimum aus programmierter Bahngeschwindigkeit und der geschätzten, sich aus den Achslimits ergebenden maximalen Bahngeschwindigkeit verwendet. Zusätzlich wird beim Überschleifen zwischen Geraden der dazwischenliegende Winkel mit einbezogen. Aus der gewünschten Bahngeschwindigkeit und den geschätzten Dynamikgrenzen ergibt sich ein minimaler Krümmungsradius für das Überschleifelement. Aus diesem Radius und dem Winkel zwischen den Geraden ergeben sich wiederum die Punkte A' und B'. 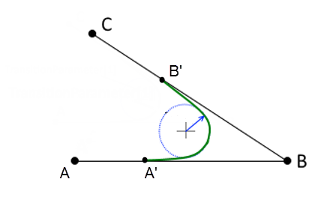
|
| Positionsbasiertes Überschleifen. Der 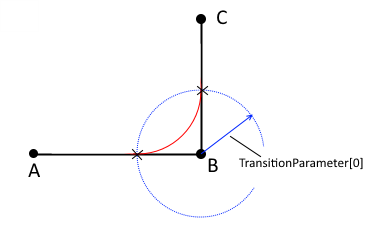 Beim Überschleifen werden Teilstücke der Bahn zwischen Punkt A und B und zwischen Punkt B und C abgeschnitten. Die CP-Bewegungen werden im BufferMode Der zweite Wert 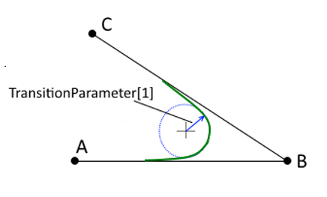 |
Tipp
Zwischen zwei Bewegungen mit übereinstimmender Tangente und Krümmung wird kein Überschleifelement eingefügt. Außerdem müssen alle der folgenden Bedingungen erfüllt sein:
Beide Bewegungen sind CP-Bewegungen (
MC_MoveLinear*,MC_MoveCircular*)Beide Bewegungen sind in demselben Koordinatensystem
Die Startposition der ersten Bewegung ist ebenfalls im selben Koordinatensystem angegeben
Die Bewegungen verwenden nicht den Orientierungsmodus
Axis
Das ist beispielsweise bei zwei Halbkreisbewegungen der Fall, die mit MC_MoveCircularAbsolute gesteuert werden, um einen vollen Kreis zu erreichen. Ein weiteres Beispiel dafür ist, wenn zwei Geraden mit gleichen Einheitsvektoren zusammengefügt werden.
Für weitere Informationen siehe: Funktionsbausteine für Bewegungen